殷国栋 简介 殷国栋,东南大学首席教授,江苏特聘教授,国家杰出青年科学基金获得者,东南大学教务处处长,机械工程学院教授,江苏省智能电动运载装备工程研究中心主任。现兼任教育部高等学校工程训练教学指导委员会委员、江苏省智能网联汽车标准化技术委员会副主任委员、江苏省汽车工程学会副理事长等。近五年主要从事车辆动力学与控制、电动汽车与智能网联汽车、车联网与车路协同等研究。主持国家杰出青年科学基金项目、国家自然基金中国汽车产业创新发展联合基金重点项目、国家重点研发计划项目(课题)等20项;排1获得教育部科技进步一等奖等4项;担任《Journal of Intelligent and Connected Vehicles》、《IEEE Transactions on Intelligent Vehicles》副主编、《Chinese Journal of Mechanical Engineering》编委、《机械工程学报》编委等。发表高水平论文近150篇,主编3部学术著作,受理/授权78件发明专利。
面向复杂环境的自动驾驶智能感知理论与实践 报告摘要:在《智能汽车创新发展战略》、《电动汽车智能化技术》、《新能源汽车产业发展规划》等国家政策性文件中都明确指出了,复杂环境智能感知是制约自动驾驶车辆发展的核心关键技术,本报告以复杂环境下的自动驾驶车辆智能感知理论方法与关键技术实践为核心内容,探索综合利用人工智能、多传感器在线配准、数据融合和车路协同等技术,从单车同域多模态融合感知到车路异构平台跨域协同感知两个层面,解决复杂环境下的自动驾驶车辆的智能感知瓶颈问题,深入研究了多模态传感在线配准与数据融合感知方法,基于深度学习的多目标立体感知与跟踪预测,车路协同多目标重识别方法,危险场景下的异常行为检测与跟踪等。对于提升自动驾驶车辆感知系统的可靠性和鲁棒性,从而保障行车安全、提升交通效率、促进节能减排等方面有重要战略价值和经济价值。 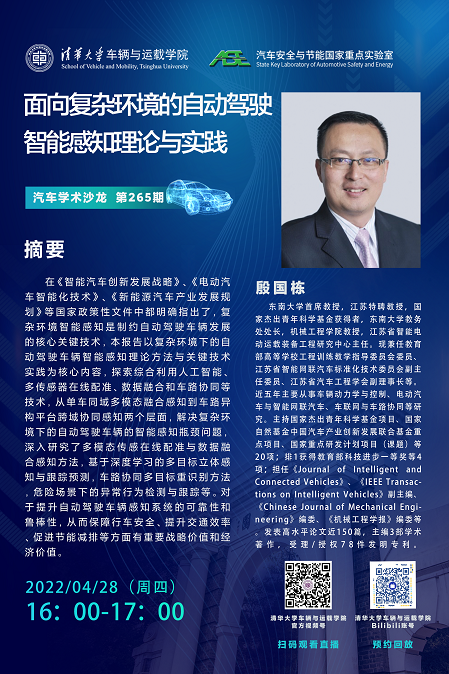
|












