from    
to    
search  


Symmetry restoration and quantum Mpemba effects in chaotic andlocalization sy...
Quantum Gases 2024
Stories of Fermions in an Optical Box
Contractive Unitary and Classical Shadow Tomography
报告题目:
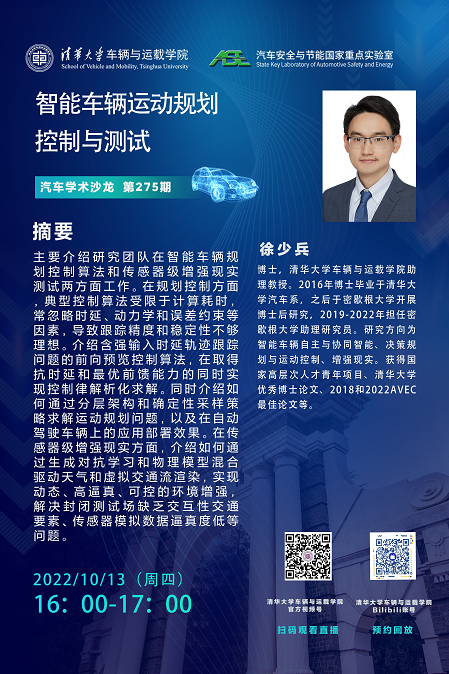
车辆与运载学院275期学术沙龙-智能车辆运动规划控制与测试
 报告人:
徐少兵
报告时间:
2022-10-13 16:00
报告地点:
线上(清华大学车辆学院官方视频号扫码预约直播、清华大学车辆学院Bilibili帐号预约回放)
主办单位:
清华大学车辆与运载学院
  简介:

徐少兵 简介

博士,清华大学车辆与运载学院助理教授。2016年博士毕业于清华大学汽车系,之后于密歇根大学开展博士后研究,2019-2022年担任密歇根大学助理研究员。研究方向为智能车辆自主与协同智能、决策规划与运动控制、增强现实。获得国家高层次人才青年项目、清华大学优秀博士论文、2018和2022年AVEC最佳论文等。


智能车辆运动规划控制与测试

报告摘要:

主要介绍我们在智能车辆规划控制算法和传感器级增强现实测试两方面工作。在规划控制方面,典型控制算法受限于计算耗时,常忽略时延、动力学和误差约束等因素,导致跟踪精度和稳定性不够理想。介绍含强输入时延轨迹跟踪问题的前向预览控制算法,在取得抗时延和最优前馈能力的同时实现控制律解析化求解。同时介绍如何通过分层架构和确定性采样策略求解运动规划问题,以及在自动驾驶车辆上的应用部署效果。在传感器级增强现实方面,介绍如何通过生成对抗学习和物理模型混合驱动天气和虚拟交通流渲染,实现动态、高逼真、可控的环境增强,解决封闭测试场缺乏交互性交通要素、传感器模拟数据逼真度低等问题。
x寰俊鍥剧墖_20221010085111.png

今日相关信息
天文系Colloquium:Cosmology with Mass...
Artificial Intelligence and Autonomou...
理学院科学之美讲坛:奇特强子态与强子结构
 
同类别相关信息
人工智能拓展火灾安全研究的进展
车辆与运载学院300期学术沙龙-Mechatr...
车辆与运载学院299期学术沙龙-从时空轨...
车辆与运载学院298期学术沙龙-General...
车辆与运载学院297期学术沙龙-领航新征...
学术活动









